Dũng Virgo
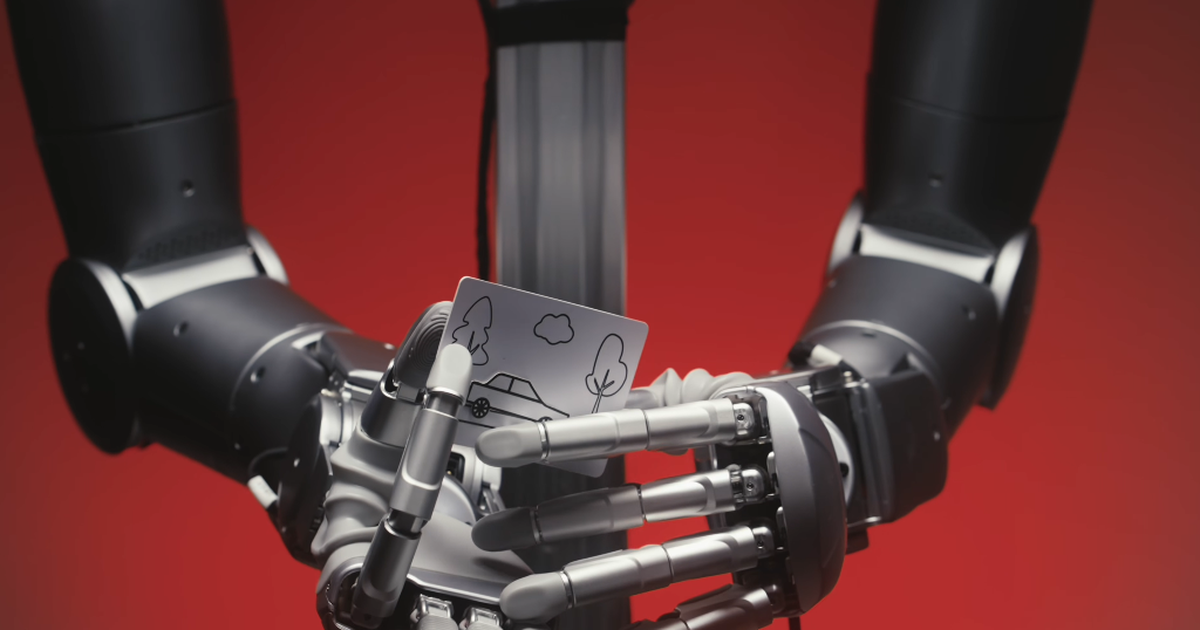
Một màn trình diễn ảo thuật với bài và đồng xu đang cho thấy bàn tay robot có thể tiến xa đến đâu trong việc tái tạo những cử động khéo léo của con người. LinkerBot, startup robot Trung Quốc, đã giới thiệu LinkerHand O30 qua ba tiết mục gồm biến đổi lá bài, lấy một chiếc ô tô đồ chơi ra từ lá bài và làm đồng xu biến mất.

Điểm đáng chú ý không nằm ở yếu tố biểu diễn đơn thuần. Để xử lý các vật thể nhỏ, mỏng và dễ trượt như lá bài hay đồng xu, bàn tay máy phải phối hợp nhiều ngón theo đúng trình tự, kiểm soát lực vừa đủ và duy trì vị trí ổn định. Đây là nhóm thao tác thường khó hơn đáng kể so với việc chỉ mở, đóng hoặc kẹp một vật thể cố định.
Màn ảo thuật phô diễn khả năng điều khiển từng ngón
Trong video giới thiệu, LinkerHand O30 lần lượt thực hiện ba màn ảo thuật. Bàn tay robot đổi vị trí các lá bài, xử lý một lá bài để đưa ô tô đồ chơi ra ngoài rồi tạo hiệu ứng khiến đồng xu biến mất. Các động tác được nối tiếp nhau thay vì chỉ dừng ở một lần gắp đơn giản.
Những màn trình diễn này đòi hỏi robot phải điều chỉnh tư thế ngón tay liên tục. Lá bài có bề mặt mỏng, dễ cong và dễ bị trượt nếu lực kẹp không phù hợp. Đồng xu lại có kích thước nhỏ, đòi hỏi đầu ngón tay phải tiếp cận chính xác. Vì vậy, khả năng thực hiện chuỗi động tác với nhiều vật liệu khác nhau là phần gây chú ý nhất trong màn trình diễn.
Ở góc độ công nghệ, đây có thể xem là một bài kiểm tra trực quan cho năng lực thao tác tinh. Người xem không chỉ nhìn thấy robot cầm nắm, mà còn quan sát được cách nhiều ngón phối hợp để thay đổi kiểu cầm theo hình dạng và kích thước của vật thể.
20 bậc tự do giúp bàn tay robot linh hoạt hơn
LinkerHand O30 được thiết kế dành cho robot hình người và có 20 bậc tự do chủ động. Các khớp có thể được điều khiển độc lập, cho phép hệ thống tạo ra nhiều tư thế bàn tay thay vì bị giới hạn trong một vài kiểu nắm cố định.
Với kiến trúc này, ngón cái và bốn ngón còn lại có phạm vi cũng như tốc độ chuyển động riêng. Bộ điều khiển có thể phối hợp hoạt động của từng khớp để tạo lực ở vị trí cần thiết, đồng thời thay đổi cách tiếp xúc với vật thể. Đây là nền tảng quan trọng cho các công việc cần thao tác ở nhiều hướng hoặc phải chuyển đổi nhanh giữa kẹp, giữ và xoay.
Không giống cơ cấu chỉ mô phỏng động tác đóng mở, O30 được xây dựng để kiểm soát riêng từng khớp và theo dõi vị trí, mô-men xoắn theo vòng kín. Cách tiếp cận này giúp bàn tay robot phản hồi có kiểm soát hơn khi tiếp xúc với vật thể. Trong những nhiệm vụ xử lý đồ vật dễ vỡ, lực tác động quá mạnh có thể gây hư hỏng, còn lực quá yếu lại khiến vật bị rơi.
Độ chính xác 0,2 mm và tốc độ cập nhật cao
Theo LinkerBot, LinkerHand O30 nhận lệnh điều khiển tới 500 lần mỗi giây thông qua kết nối CAN và CAN FD. Tần suất cập nhật này hỗ trợ việc điều chỉnh chuyển động liên tục trong quá trình robot thao tác.
Khi lặp lại một động tác, vị trí của bàn tay có sai lệch tối đa khoảng 0,2 mm. Con số này giúp O30 phù hợp hơn với các vật thể nhỏ hoặc dễ hư hỏng, dù hiệu quả thực tế vẫn phụ thuộc vào cách tích hợp bàn tay với toàn bộ robot, cảm biến và phần mềm điều khiển.
Bàn tay có thể mở hoặc khép hoàn toàn trong khoảng 0,8 giây. Tốc độ này không chỉ phục vụ các màn biểu diễn, mà còn có ý nghĩa trong những tác vụ cần lặp lại nhiều lần. Khi kết hợp với khả năng điều khiển từng khớp, hệ thống có thể tạo ra chuỗi chuyển động vừa nhanh vừa có độ ổn định cao.
Nhẹ nhưng vẫn tạo lực nắm lớn
O30 sử dụng động cơ không chổi than kết hợp với hệ thống truyền động chính xác. Thiết kế này nhằm cân bằng hai yêu cầu thường mâu thuẫn trong bàn tay robot: giảm khối lượng để dễ lắp lên robot hình người, nhưng vẫn phải tạo đủ lực cho các công việc đòi hỏi sức nắm.
Khối lượng của bàn tay vào khoảng 730 gram. LinkerBot cho biết thiết bị có thể chịu tải tối đa 30 kg. Các thông số lực được công bố gồm lực đầu ngón tay cái tối đa 24 N, lực kẹp ngang bằng bốn ngón là 30 N và lực nắm bằng cả năm ngón đạt 70 N.
Những con số này cho thấy O30 không chỉ được tối ưu cho các động tác tinh như cầm bài hay đồng xu. Bàn tay còn có thể đảm nhận những nhiệm vụ cần lực giữ lớn hơn, tùy theo cơ cấu robot và cách sử dụng. Việc kết hợp thao tác chính xác với lực nắm mạnh là yếu tố quan trọng nếu thiết bị được đưa vào môi trường sản xuất.
Cấu tạo hướng tới robot hình người và nghiên cứu AI
LinkerHand O30 sử dụng kiến trúc truyền động trực tiếp, trong đó các khớp được kiểm soát độc lập. Hệ thống truyền động bánh vít hỗ trợ những chuyển động tinh, còn động cơ không chổi than cung cấp năng lượng cho các thao tác nhanh và liên tục.
Thiết bị hoạt động với nguồn điện một chiều 24-48 V, công suất tiêu thụ tối đa 150 W. Ở trạng thái tĩnh, dòng điện có thể thấp tới 0,4 A tại 24 V. Các thông số này cung cấp cơ sở để nhà phát triển tính toán nguồn điện và khả năng tản nhiệt khi tích hợp O30 vào một nền tảng robot lớn hơn.
Với các phòng thí nghiệm, bàn tay robot có thể trở thành phần cứng để nghiên cứu cách máy học thao tác với vật thể. Hệ thống điều khiển có thể được huấn luyện để nhận biết hình dạng, lựa chọn kiểu cầm và điều chỉnh lực theo từng tình huống. Những hướng nghiên cứu này cũng tương đồng với xu hướng phát triển các robot có khả năng thực hiện công việc đời thường, chẳng hạn như robot pha trà AI.
Ứng dụng tiềm năng trong sản xuất chính xác
LinkerBot định hướng O30 trở thành nền tảng phần cứng cho nghiên cứu robot và huấn luyện mô hình điều khiển thao tác khéo léo. Ngoài lĩnh vực nghiên cứu, công ty cũng nhắm tới các ngành cần độ chính xác cao như điện tử, ô tô và hàng không vũ trụ.
Trong dây chuyền điện tử, một bàn tay có thể điều khiển nhiều khớp sẽ hữu ích khi cần gắp, giữ hoặc đặt các chi tiết nhỏ. Với ngành ô tô, lực nắm lớn có thể hỗ trợ xử lý các linh kiện có khối lượng cao hơn. Còn trong hàng không vũ trụ, khả năng kiểm soát lực và vị trí có thể phục vụ các công đoạn yêu cầu độ ổn định.
Tuy nhiên, màn ảo thuật chưa thể đại diện cho toàn bộ khả năng của một hệ thống robot hoàn chỉnh. Để hoạt động trong nhà máy, bàn tay còn cần được kết hợp với cảm biến, phần mềm nhận diện, bộ điều khiển và cơ cấu cánh tay phù hợp. Robot cũng phải xử lý những thay đổi về vị trí, bề mặt, trọng lượng và độ ma sát của vật thể trong điều kiện thực tế.
LinkerBot muốn mở rộng khả năng cho robot hình người
LinkerBot được thành lập vào năm 2023 và đã phát triển nhiều mẫu bàn tay robot với số bậc tự do khác nhau. Với O30, startup này tập trung vào bốn điểm chính: khớp điều khiển độc lập, định vị chính xác, trọng lượng tương đối nhẹ và lực nắm lớn.
Nếu được tích hợp hiệu quả, các đặc tính trên có thể giúp robot hình người đảm nhận nhiều công việc hơn thay vì chỉ di chuyển hoặc mang vật thể. Khả năng thao tác với vật nhỏ, vật mỏng và vật dễ vỡ là bước quan trọng để robot tiến gần hơn tới môi trường sản xuất và các nhiệm vụ trong không gian của con người.
Màn trình diễn với những lá bài và đồng xu vì thế mang ý nghĩa như một phép thử dễ quan sát cho công nghệ phía sau. Nó cho thấy một bàn tay robot hiện đại không chỉ cần nhiều khớp, mà còn phải phối hợp được chuyển động, lực nắm và độ chính xác trong cùng một quy trình.
Character.AI phá sản dù có 12 triệu người dùng: Vì sao?
REA giúp AI khám phá logic bên trong phần mềm
Trump yêu cầu dùng “SI” thay cho “AI”, Musk hưởng ứng
AI ngân hàng giao dịch lớn sẽ chịu quản lý rủi ro cao từ 15/11
Anthropic siết quy tắc dùng Claude với hành vi lạm dụng AI
AI khiến dân văn phòng Trung Quốc phải làm việc bằng 3
TP.HCM đề xuất vốn đối ứng để thúc đẩy AI