Dũng Virgo
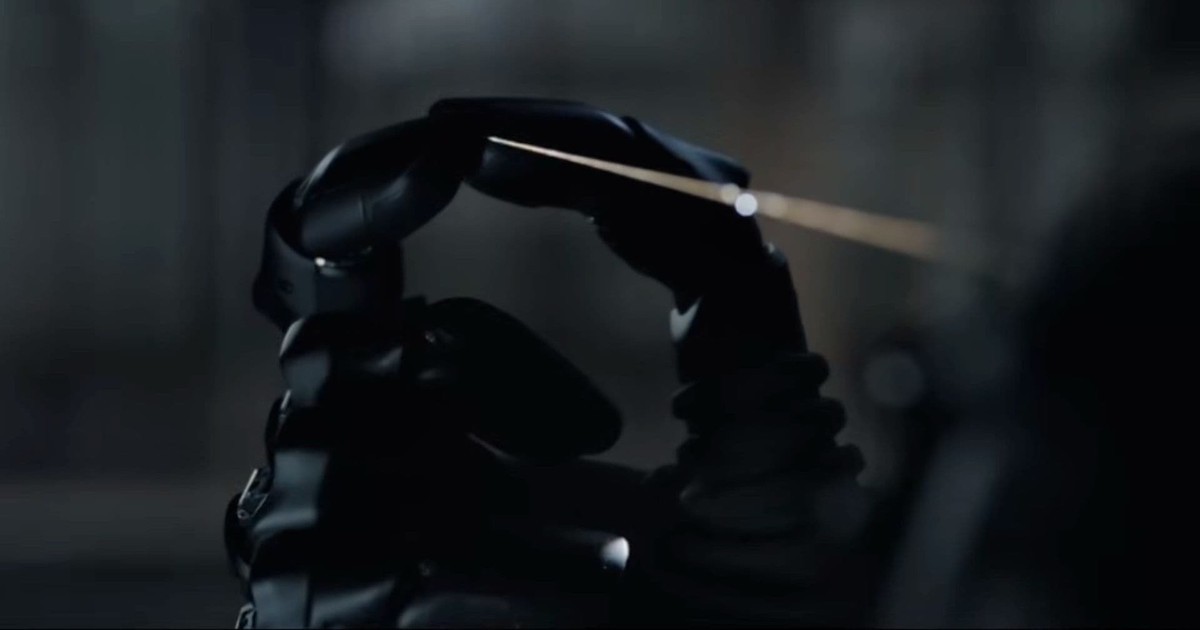
Một màn trình diễn tại Tô Châu, Trung Quốc cho thấy robot đang tiến gần hơn tới những công việc đòi hỏi sự khéo léo của bàn tay người. Cánh tay robot OmniHand 3 Ultra do AGILINK phát triển có thể xử lý sợi tơ mảnh, xỏ chỉ vào kim, căng vải trên khung và thực hiện các mũi thêu cơ bản.

Điểm đáng chú ý nằm ở chất liệu mà robot phải thao tác. Lụa rất mỏng, dễ co và có thể thay đổi hình dạng chỉ vì lực tác động nhỏ. Vì vậy, việc robot có thể duy trì độ căng của sợi, phối hợp nhiều ngón tay và điều chỉnh chuyển động trong thời gian thực được xem là một thử nghiệm đáng kể đối với công nghệ tự động hóa.
Màn trình diễn thêu lụa nhiều công đoạn
AGILINK, công ty con của tập đoàn robot AgiBot, đã giới thiệu khả năng của OmniHand 3 Ultra thông qua một quy trình lấy cảm hứng từ nghệ thuật thêu Tô Châu. Đây là loại hình thủ công yêu cầu người thực hiện kiểm soát rất chính xác vị trí, lực tay và độ căng của vật liệu.
Trong phần trình diễn, robot bắt đầu bằng việc tách một sợi tơ chính thành 16 sợi nhỏ hơn. Một ngón tay đảm nhiệm việc phân tách, trong khi các ngón còn lại giữ sợi ở trạng thái căng phù hợp. Robot cũng phải duy trì tiếp xúc liên tục với sợi để sợi có thể xoay trong lúc được xoắn.
Sau đó, OmniHand 3 Ultra thực hiện các bước xỏ chỉ vào kim, đưa vải lên khung thêu và bắt đầu tạo mũi khâu. Các thao tác này thoạt nhìn đơn giản nhưng đòi hỏi sự phối hợp đồng thời giữa nhiều ngón tay. Chỉ cần lực kéo quá mạnh, sợi tơ có thể bị biến dạng; nếu lực quá nhẹ, sợi sẽ mất độ ổn định và khó luồn qua kim.
Nghệ nhân thêu Fu Xianghong đã hướng dẫn robot cách xử lý chất liệu trong quá trình huấn luyện. Cách tiếp cận này cho thấy robot không chỉ được lập trình theo một chuỗi động tác cứng nhắc, mà còn cần tiếp thu kinh nghiệm thao tác từ con người.
Vì sao lụa là bài kiểm tra khó với robot?
Robot công nghiệp thường phát huy thế mạnh khi làm việc với vật thể cứng, có kích thước ổn định và nằm đúng vị trí. Lụa lại hoàn toàn khác. Vật liệu này không có hình dạng cố định, dễ nhăn, co hoặc trượt dưới tác động của lực rất nhỏ.
AGILINK cho biết hình dạng của lụa phụ thuộc trực tiếp vào lực tác động từ các ngón tay. Điều đó tạo ra thách thức ở cả hai phía: phần cứng phải đủ nhạy để nhận biết trạng thái của sợi, còn phần mềm phải đủ linh hoạt để thay đổi chuyển động thay vì lặp lại một công thức có sẵn.
Trong nhiệm vụ cuối cùng, robot phải thực hiện liên tục các động tác xoắn và nhặt sợi. Do sợi có thể rơi xuống những vị trí khác nhau sau mỗi lần, OmniHand 3 Ultra cần quan sát và điều chỉnh đường đi. Đây là khác biệt quan trọng so với các tác vụ mà robot chỉ cần di chuyển giữa những tọa độ cố định.
Khả năng thích ứng này đặc biệt cần thiết với những vật liệu mềm, dễ biến dạng. Một chiếc kẹp robot thông thường có thể giữ chắc vật thể cứng, nhưng chưa chắc xử lý tốt sợi tơ hoặc vải mỏng mà không làm hỏng chúng.
Cảm biến xúc giác thay thế một phần cảm nhận của bàn tay
OmniHand 3 Ultra có 21 khớp hoạt động, kích thước tương đương bàn tay người và khối lượng được công bố ở mức 630 gram. Mỗi đầu ngón tay được trang bị cảm biến dựa trên thị giác, có thể nhận biết sự thay đổi trên bề mặt tiếp xúc thông qua biến dạng rất nhỏ.
Hệ thống này cho phép robot đo lực theo không gian ba chiều và phát hiện biến dạng nhỏ tới 0,08 mm. Lòng bàn tay cũng tích hợp cảm biến tiếp xúc với 300 điểm. Nhờ đó, robot có thêm dữ liệu để xác định vật liệu đang bị giữ chặt, trượt hay thay đổi hình dạng.
Với công việc như tách sợi, xỏ kim hoặc xoắn chỉ, thông tin về lực tiếp xúc quan trọng không kém hình ảnh từ camera. Camera có thể giúp robot biết sợi đang nằm ở đâu, nhưng cảm biến xúc giác mới hỗ trợ đánh giá sợi đang bị kéo căng đến mức nào hoặc đầu ngón tay có đang tạo áp lực quá lớn hay không.
OmniHand 3 Ultra sử dụng kiến trúc truyền động trực tiếp. Các động cơ được nối trực tiếp với khớp, loại bỏ nhu cầu dùng dây chằng hoặc cơ cấu truyền động trung gian. Theo thông tin từ AGILINK, bàn tay robot có thể giữ ổn định vật nặng tới 3 kg và nâng tối đa 8 kg.
Thời gian mở hoặc đóng bàn tay vào khoảng 0,3 giây, trong khi độ chính xác vị trí lặp lại đạt khoảng 0,2 mm. Những thông số này cho thấy thiết bị không chỉ hướng tới thao tác nhẹ nhàng, mà còn được thiết kế để đáp ứng các nhiệm vụ cần tốc độ và độ chính xác lặp lại.
Kết hợp điều khiển từ xa với học tăng cường
AGILINK cho biết quá trình huấn luyện OmniHand 3 Ultra kết hợp dữ liệu điều khiển từ xa và phương pháp học tăng cường. Con người có thể hướng dẫn robot thực hiện những thao tác khó, sau đó hệ thống tiếp tục tối ưu cách vận động dựa trên kết quả đạt được.
Cách huấn luyện này phù hợp với các nhiệm vụ có nhiều biến số. Khi sợi tơ rơi ở vị trí khác nhau, robot không thể chỉ ghi nhớ một chuỗi lệnh duy nhất. Nó cần nhận biết tình huống mới, ước lượng vị trí của sợi và điều chỉnh ngón tay để hoàn thành động tác.
Thử nghiệm thêu lụa vì thế không chỉ nhằm tạo ra một màn trình diễn ấn tượng. Nó còn giúp kiểm tra khả năng phối hợp giữa phần cứng, cảm biến và thuật toán điều khiển trong môi trường mà vật liệu luôn thay đổi.
Robot khéo léo đang được phát triển theo nhiều hướng
OmniHand 3 Ultra không phải thiết kế duy nhất theo đuổi khả năng thao tác giống bàn tay người. LinkerBot phát triển Linker Hand L30 Pro với năm ngón tay điều khiển bằng gân, tập trung vào tốc độ và độ chính xác trong các chuyển động lặp lại.
Trong khi đó, Boston Dynamics áp dụng hướng tiếp cận khác trên cánh tay Atlas mới nhất. Thiết kế này sử dụng bốn ngón tay và hướng nhiều hơn tới các ứng dụng công nghiệp, chẳng hạn điều khiển máy khoan hoặc dụng cụ hàn.
Sự khác biệt giữa các sản phẩm cho thấy robot khéo léo có thể được tối ưu cho từng nhóm nhiệm vụ. Một thiết bị phục vụ dây chuyền sản xuất không nhất thiết phải có khả năng xử lý sợi tơ, còn robot làm việc với vật liệu mềm lại cần ưu tiên cảm biến và khả năng điều chỉnh lực.
Ý nghĩa đối với tự động hóa trong tương lai
Thêu lụa vẫn là một lĩnh vực đòi hỏi tay nghề và kinh nghiệm con người. Màn trình diễn của AGILINK chưa đồng nghĩa robot có thể thay thế nghệ nhân trong mọi công đoạn, nhưng nó cho thấy phạm vi thao tác của máy móc đang được mở rộng.
Nếu được phát triển thêm, những bàn tay robot có cảm biến xúc giác nhạy có thể hỗ trợ nhiều công việc khác như phân loại vật liệu mềm, lắp ráp linh kiện dễ hư hỏng, xử lý vải hoặc thực hiện các công đoạn cần lực vừa đủ. Đây cũng là hướng đi có liên hệ chặt chẽ với xu hướng đưa AI vào tự động hóa và các quy trình thực tế, tương tự những dự án được đề cập trong chương trình AI Riser 2026.
Thách thức lớn nhất vẫn là độ tin cậy, chi phí và khả năng vận hành ổn định trong thời gian dài. Robot cần xử lý được nhiều tình huống khác nhau mà không làm hỏng vật liệu, đồng thời phải duy trì tốc độ đủ cao để có giá trị trong sản xuất.
Dù còn nhiều bước trước khi được triển khai rộng rãi, OmniHand 3 Ultra đã cung cấp một ví dụ rõ ràng về cách robot có thể kết hợp thị giác, xúc giác, cơ cấu truyền động và học máy. Từ việc cầm một vật thể cứng đến tách từng sợi tơ mỏng, khoảng cách kỹ thuật đang dần được thu hẹp.
AI tạo hàng trăm kết quả toán học: Con người sẽ kiểm chứng ra sao?
Cảnh báo AI có thể đe dọa nhân loại trước năm 2030
Vì sao tua-bin gió gần như luôn dùng 3 cánh quạt?
AI giúp phát hiện ứng viên hành tinh từ dữ liệu 126.000 ngôi sao
Bill Gates từng nói gì về thuế tài sản và 200 tỷ USD từ thiện?
Nga phát triển hợp kim có thể tự lấp đầy vết nứt
1 in 8 Billion: Khi AI mô phỏng cuộc đời không thể tự chọn